东莞市佑亿精密自动化设备有限公司

冲压生产线升级自动化,原有冲床能否直接配置三次元机械手?
发布时间:2026-11-10 16:42:28 浏览:1次 责任编辑:东莞佑亿设备
随着制造企业对生产效率、产品一致性和人工成本控制的要求不断提高,越来越多的冲压车间开始考虑对原有生产线进行自动化升级。相比重新采购整套冲压设备,利用现有冲床配置三次元机械手,实现工件自动取放和工序间转移,是不少企业优先考虑的改造方式。
那么,原有冲床能否直接配置三次元机械手?是否只需要在冲床旁边增加一套机械手,就可以实现自动化生产?
实际上,三次元机械手与冲床之间需要满足一定的机械安装、模具空间、运动范围、生产节拍及控制联动要求。原有冲床能否改造,不能只看设备是否能够正常冲压,还需要结合整条生产线的实际工况进行综合评估。
一、原有冲床可以配置三次元机械手吗?
一般来说,只要原有冲床具备合适的安装条件,并且能够满足机械手取放料所需的空间和控制要求,就有机会通过改造配置三次元机械手。
但不同年代、不同型号的冲床,在机身结构、滑块运动方式、模具安装空间、电气控制系统等方面可能存在较大差异。因此,不能简单地认为所有冲床都可以直接加装机械手。
在实际改造中,通常需要重点判断以下几方面:
冲床结构是否适合安装: 机身前后、左右是否有足够的安装空间,是否具备合适的固定位置。
模具空间是否允许机械手进入: 机械手需要完成取料、横移、升降和放料等动作,必须避免与模具、滑块及其他机构发生干涉。
冲床运行节拍是否匹配: 机械手的搬运时间需要满足冲床的生产节拍,避免因取放料速度不足影响整线运行。
控制系统是否支持联动: 冲床与机械手之间需要建立可靠的运行、停止、允许进入及安全联锁信号。
设备安全条件是否满足: 改造后需要重新评估防护区域、人员操作空间和安全控制方式。
因此,原有冲床是否能够配置三次元机械手,关键不在于设备新旧,而在于现有设备能否满足自动化改造的实际要求。
二、原有冲床配置三次元机械手,需要检查哪些条件?
在确定改造方案之前,建议对原有冲床进行现场测量和技术评估。以下几个方面尤其重要。
1. 冲床结构与机械手安装空间
三次元机械手通常需要通过横向、纵向及升降等运动完成工件转移。机械手的安装位置、运动方向和有效行程,需要与冲床布局相匹配。
对于原有冲床,首先要检查:
冲床前侧、后侧及两侧是否有足够的安装空间;
机身是否存在影响机械手安装的加强筋、立柱或其他结构;
机械手固定底座是否有合适的安装位置;
机械手运动过程中是否会与冲床机身、滑块及周边设备发生干涉;
现场是否预留了电缆、气管及后期维护空间。
如果多台冲床需要进行联线改造,还要进一步确认冲床之间的排列方式和间距,避免机械手在工位转移过程中受到空间限制。
2. 模具尺寸与开模高度
模具是影响三次元机械手改造方案的重要因素。
机械手需要在模具之间完成工件取放,因此不仅要考虑模具的外形尺寸,还要确认模具内部是否有足够的进出料空间。
重点检查以下参数:
检查项目 | 主要确认内容 |
模具长度与宽度 | 判断机械手进入模具区域时是否存在空间限制 |
模具高度 | 确认机械手升降行程及取放料高度 |
开模高度 | 判断机械手和工件能否安全进出模具 |
工位间距 | 确定机械手横向搬运距离 |
模具定位结构 | 检查夹具、吸盘及工件的取放位置 |
模具周边附件 | 排查导料板、限位装置等可能产生的干涉 |
特别需要注意的是,原有模具不一定是按照机械手自动上下料设计的。有些模具采用人工取放料方式,可能存在进料口较窄、工件取出方向受限等问题。
如果模具空间不足,可能需要调整模具局部结构、夹具形式或机械手运动轨迹,而不是单纯增加机械手行程。
3. 工件尺寸、重量与搬运方式
不同冲压产品对机械手的搬运要求不同。即使原有冲床能够正常完成冲压,也不代表机械手能够直接按照原来的人工操作方式完成取放料。
改造前需要明确:
工件的长、宽、高及实际重量;
工件是否存在薄板变形、表面划伤等问题;
工件在模具内的定位位置;
取料和放料时是否需要改变工件姿态;
工件是否适合使用真空吸盘、气动夹爪或专用夹具;
多工位转移时,工件是否需要保持固定方向。
例如,对于尺寸较大、重量较重的冲压件,需要重点评估机械手的负载能力、夹具承载能力及运动过程中的稳定性。
对于薄板件或表面要求较高的产品,还需要考虑吸盘布局、夹持位置和接触方式,避免搬运过程中出现变形、划伤或定位偏移。
4. 冲床运行节拍与机械手速度
自动化改造不仅要实现工件自动搬运,还需要保证机械手与冲床的生产节拍相互匹配。
如果机械手动作时间过长,即使冲床本身具备较高的冲压速度,也可能因为上下料等待而无法发挥原有生产能力。
评估时需要确认:
冲床实际运行的每分钟冲次(SPM);
每个工位所需的取料和放料时间;
机械手横移、升降及回避动作所需时间;
工件在不同工位之间的转移距离;
冲床运行过程中是否存在额外等待时间。
需要注意,不能直接按照冲床铭牌上的最高冲次来确定机械手速度。实际生产节拍还会受到模具工艺、工件搬运距离、夹具动作及设备联动逻辑等因素影响。
如果原有冲床的运行速度较高,而机械手无法在规定时间内完成搬运,就需要重新规划动作轨迹、优化夹具结构,或者评估是否需要调整生产节拍。
5. 冲床电气系统与控制联动
原有冲床升级机械手,除了机械结构改造,还涉及设备之间的电气控制和安全联动。
机械手需要根据冲床的运行状态执行取放料动作,不能在冲床滑块未到达允许位置时随意进入模具区域。
因此,需要检查原有冲床是否能够提供必要的控制信号,例如:
冲床运行状态信号;
滑块位置或允许进入信号;
冲床启动与停止控制接口;
故障报警及异常停止信号;
与机械手之间的安全联锁信号。
如果原有冲床控制系统较为老旧,缺少必要的信号接口,可能需要增加控制模块或进行电气系统改造。
需要强调的是,普通的运行信号不能代替安全联锁。机械手与冲床之间的安全控制、防护装置及急停回路,需要根据设备风险评估和适用安全规范进行设计,不能为了实现联动而绕过原有安全保护功能。
三、哪些原有冲床更适合升级三次元机械手?
从实际改造角度来看,以下几种情况通常更容易开展三次元机械手自动化升级:
1. 冲床设备状态良好
原有冲床的机械结构、电气系统和传动机构运行稳定,没有明显的故障隐患。通过增加机械手及必要的控制接口,可以减少人工上下料,提高生产自动化程度。
2. 多台冲床布局相对规整
如果多台冲床之间的排列方向、间距和工作高度比较统一,便于规划机械手的工件转移路线,也有利于确定机械手的安装位置和运动行程。
3. 产品工艺相对稳定
对于产品型号相对固定、模具结构变化不频繁的生产线,可以根据工件尺寸、重量和工艺流程设计对应的夹具及搬运程序,减少频繁调整带来的影响。
4. 模具具有一定的自动化取放空间
模具能够为机械手提供合适的进料和出料位置,工件在模具内的定位方式明确,能够降低机械手改造和调试的难度。
如果原有冲床存在严重的机械磨损、控制系统不稳定、模具空间不足或安全条件无法满足等问题,则需要先处理这些基础问题,再确定是否适合进行自动化升级。
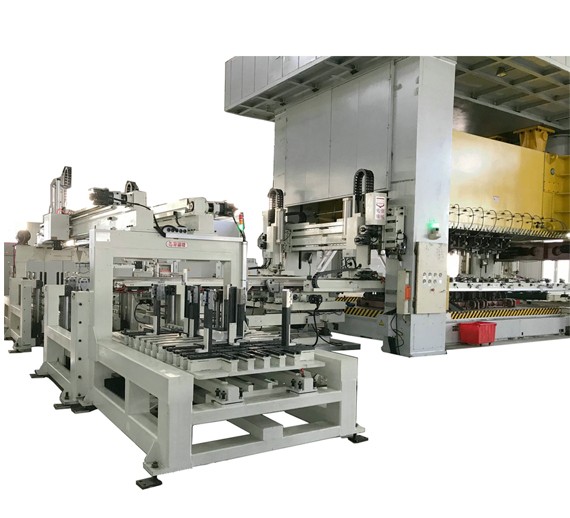
四、原有冲床升级三次元机械手,通常需要进行哪些改造?
确认冲床具备改造条件后,还需要根据现场实际情况确定改造范围。常见的工作内容包括以下几项:
改造内容 | 主要工作 |
机械手安装 | 确定安装位置、固定方式及运动行程 |
模具适配 | 检查取放料空间,必要时调整模具局部结构 |
夹具配置 | 根据工件尺寸、重量及表面要求设计夹具 |
电气连接 | 配置冲床与机械手之间的控制信号接口 |
程序调试 | 设置取料、搬运、放料及回避动作 |
安全防护 | 评估防护区域、安全联锁及急停控制 |
整线试运行 | 检查动作顺序、生产节拍及连续运行稳定性 |
需要注意,改造项目不一定涉及上述全部内容。对于设备条件较好的冲床,可能只需要完成机械手安装、夹具配置和必要的电气连接;对于老旧冲床或模具空间受限的生产线,则可能需要进行更多配套调整。
因此,建议在采购机械手之前先完成现场勘测,明确需要改造的设备范围和技术要求,避免设备进场后才发现安装空间不足或无法正常联动。
五、原有冲床自动化改造,前期需要提供哪些资料?
为了提高方案评估效率,企业在联系机械手厂家时,可以提前准备以下资料:
资料类别 | 需要提供的信息 |
冲床资料 | 品牌、型号、吨位、数量、SPM及设备布局 |
模具资料 | 模具外形尺寸、开模高度、工位间距及结构照片 |
工件资料 | 产品图纸、长宽尺寸、重量、材料及表面要求 |
生产要求 | 当前生产节拍、目标产量及工艺流程 |
现场资料 | 冲床正面、侧面、模具区域及周边空间照片 |
电气资料 | 冲床控制系统型号、可用接口及相关电气图纸 |
如果条件允许,还可以提供现场视频,展示冲床开模、闭模、人工取料和放料的完整过程。这样有助于技术人员判断机械手的进出料方向、运动轨迹和夹具配置。
对于多台冲床联线改造,还应提供设备平面布局图,方便规划机械手的工位数量、转移距离和整体安装方案。
六、三次元机械手改造,不能只考虑机械手本身
原有冲床升级自动化,并不是简单地在设备旁边增加一套机械手。真正需要考虑的是冲床、模具、工件、夹具、机械手和控制系统之间能否形成稳定配合。
如果前期没有充分评估,可能出现机械手无法进入模具、夹具抓取不稳定、工件转移位置偏差、设备节拍不匹配等问题,影响后续调试和生产。
佑亿精密专注于冲床周边自动化设备及冲压自动化解决方案,可根据原有冲床的型号、模具结构、工件参数和现场布局,评估三次元机械手的安装条件、运动行程、夹具配置及控制联动要求。
对于计划利用现有冲床进行自动化升级的企业,建议在设备选型前提供冲床参数、模具尺寸、工件图纸及现场布局资料,由专业技术人员进行评估,再确定适合的机械手配置和改造方案。