东莞市佑亿精密自动化设备有限公司

连杆式多工位机械手如何提升高速冲压效率?
发布时间:2026-09-28 11:39:06 浏览:1次 责任编辑:东莞佑亿设备
在汽车零部件、家电五金、电子冲压等行业,高速冲压生产对设备的连续运行能力要求越来越高。当冲床进入较高冲次运行状态后,人工上下料很难持续保持稳定节拍,多工位之间的工件转移也容易成为生产线的瓶颈。
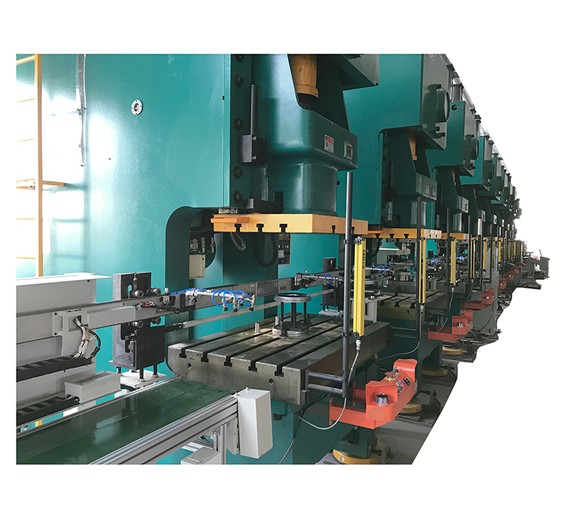
连杆式多工位机械手主要用于完成多个冲压工位之间的工件自动转移。与普通单机上下料机械手相比,其重点不是简单增加一个“自动搬运”环节,而是通过连杆机构、同步运动以及专用夹具,让多个工位的取件、搬运和放件动作按照固定节拍连续进行。
对于需要高速、连续生产的冲压项目,连杆式多工位机械手的结构设计和工位匹配会直接影响整条生产线的实际效率。
一、高速冲压为什么需要稳定的多工位转移?
高速冲压生产中,冲床每完成一次冲压循环,就需要将工件及时转移到下一道工序。
例如一个零件需要经过:
落料 → 冲孔 → 拉伸 → 成形 → 整形
如果其中任意一道工序的工件转移时间过长,下一次冲压就可能需要等待。
传统人工搬运存在几个明显问题:
人工取放速度难以长期保持一致;
操作人员容易受到疲劳影响;
工件放置位置可能出现偏差;
多个工位之间难以保持统一节拍;
高速冲压环境下人工进入模具区域存在安全风险。
因此,高速冲压生产需要的不只是“自动上下料”,而是能够与冲床运行节拍保持同步的自动转移系统。
连杆式多工位机械手就是在这种生产需求下应用较多的一种机械手结构。
二、连杆式多工位机械手的核心是什么?
连杆式机械手的动作主要通过机械连杆机构进行传递。
不同设备的具体结构会有所不同,但基本运动通常围绕:
取件 → 抬升 → 横向移动 → 下降 → 放件 → 返回
展开。
在多工位冲压生产线上,多组夹具按照设定的运动轨迹同步运行。
与单独控制多个机械轴的方案相比,连杆结构可以通过机械机构将多个动作进行关联,使各个工位之间保持相对稳定的运动关系。
对于固定工艺、固定工位的高速冲压生产线,这种结构具有比较明显的适用性。
尤其是当多个工位需要按照相同节拍重复进行工件转移时,连杆机构能够减少不必要的独立动作,使机械手的运动过程更加紧凑。
三、连杆结构为什么适合高速冲压?
高速冲压对机械手有一个非常重要的要求:
动作必须快,同时还要保持稳定。
如果单纯提高运动速度,在加速和减速过程中可能产生较大的惯性,导致工件摆动、夹具振动或者放件位置变化。
连杆机构的一个特点是通过机械结构对运动进行传递,使升降和横移等动作按照既定关系完成。
在合理设计的情况下,可以减少复杂的重复定位动作。
例如机械手从取件位置开始运动后,连杆机构按照设定轨迹完成:
升起 → 横移 → 下降
而不是每一个动作都需要重新进行独立定位。
对于高速连续冲压来说,运动过程越稳定,越容易保持一致的生产节拍。
四、连杆式机械手可以减少多工位之间的等待
高速冲压生产效率并不完全取决于冲床的最大冲次。
如果冲床能够高速运行,但机械手不能及时完成工件转移,那么冲床仍然需要等待。
例如:
冲床完成冲压
↓
机械手取出工件
↓
工件移动至下一工位
↓
机械手放件
↓
机械手退出
↓
冲床进入下一循环
整个过程中,只要机械手某一个动作耗时过长,就可能影响冲床下一次动作。
连杆式多工位机械手通过多个夹具的同步运动,可以同时完成多个工位之间的工件转移。
这样就能够减少各工序之间因为人工搬运或者单独动作造成的等待时间。
五、多工位同步运动是提高生产节拍的关键
假设一条冲压生产线设置有4个连续工序。
如果采用人工方式,需要分别完成:
1号工位取件 → 2号工位放件
2号工位取件 → 3号工位放件
3号工位取件 → 4号工位放件
而多工位机械手可以将多个工位的转移动作进行统一控制。
在一次转移过程中,多组夹具同时运动,将上一工位的工件送到下一工位。
因此,机械手的一个完整动作周期就可以同时完成多个工位的工件交换。
这也是多工位机械手适合连续冲压生产的重要原因。
六、机械手速度并不是越快越好
在高速冲压项目中,一个常见误区就是只关注机械手的最高速度。
实际上,机械手真正需要满足的是:
冲床节拍 + 工件稳定性 + 模具安全空间 + 夹具动作时间
例如工件重量较大时,如果机械手加速度设置过高,工件在快速移动过程中可能产生摆动。
如果夹具悬臂较长,高速运行时也可能产生振动。
因此,连杆式机械手的高速运行需要建立在合理的机械结构和工艺参数基础上。
实际调试过程中,一般需要综合调整:
机械手运动速度;
加减速过程;
取件高度;
放件高度;
工位间移动距离;
夹具动作时间;
冲床运行节拍。
最终目标并不是追求某一个动作的最快速度,而是让整个冲压循环稳定运行。
七、连杆式机械手的夹具直接影响高速运行稳定性
机械手本体能够高速运动,并不代表工件就可以高速搬运。
夹具是机械手与工件之间的连接部分,其结构会直接影响工件在运动过程中的稳定性。
不同冲压件需要采用不同的夹取方式。
例如:
工件类型 | 常用夹取方式 | 重点考虑 |
平板冲压件 | 气动夹持、真空吸取 | 表面要求、工件尺寸 |
小型五金件 | 机械夹持 | 重量、夹持位置 |
大尺寸板件 | 多点夹持 | 重心、刚性 |
薄板件 | 柔性夹具、真空吸取 | 防止变形 |
拉伸件 | 专用夹具 | 工件形状、取放方向 |
表面要求高的工件 | 柔性接触结构 | 防划伤、防压痕 |
高速运行时,如果夹具抓取位置不合理,即使机械手运动轨迹完全正确,也可能出现工件摆动或者掉件。
因此,高速冲压机械手的夹具设计需要与产品结构同时确定。
八、机械手运动轨迹需要与模具匹配
连杆式多工位机械手并不是安装在冲床旁边就可以直接运行。
机械手需要进入模具区域完成取件和放件,因此必须考虑模具的实际结构。
设计时通常需要确认:
模具宽度;
模具长度;
模具高度;
工件取出位置;
工件放入位置;
定位销位置;
模具内部障碍物;
机械手安全退出空间。
如果机械手下降高度不足,可能无法将工件准确放入模具。
如果抬升高度过低,则可能与模具发生干涉。
如果运动轨迹过于复杂,又会增加转移时间。
因此,高速冲压机械手需要根据模具实际结构确定运动轨迹。
九、连杆式多工位机械手适合固定节拍的连续生产
连杆式机械手的优势比较适合发挥在工艺固定、工位固定、产品批量较大的生产场景。
例如汽车五金件、家电结构件以及部分电子五金件等产品,生产工艺通常比较固定。
当产品长期按照相同工艺生产时,可以针对:
冲床;
模具;
工件;
工位距离;
生产节拍;
设计相匹配的机械手运动机构。
这样机械手能够长期按照固定轨迹重复工作。
如果产品变化非常频繁,每次更换产品都需要大幅调整工位和运动轨迹,那么机械手方案则需要重点考虑换型时间和柔性。
十、冲床吨位和工位距离需要提前确认
连杆式多工位机械手选型不能只提供一个“冲床吨位”。
厂家通常还需要了解:
冲床型号 + 冲床数量 + 模具尺寸 + 工位间距 + 工件重量 + 生产节拍
例如两台冲床之间距离不同,机械手所需要的横向运动范围也不同。
如果是多台冲床联线,则需要将整条生产线的中心距全部测量清楚。
如果是单台多工位冲床,则需要确认模具内部每个工位之间的距离。
这些数据会直接影响机械手的结构设计。
十一、高速冲压还需要考虑机械手的刚性
高速运行时,机械手结构会受到持续的惯性作用。
如果横梁、连接机构或者夹具刚性不足,就可能产生振动。
尤其是在:
高速度 + 大行程 + 较重工件
的情况下,对机械结构的要求更高。
因此,连杆式多工位机械手在设计时需要综合考虑:
横梁结构;
连杆尺寸;
连接部位;
驱动机构;
夹具重量;
工件重量;
运动行程;
加减速参数。
机械结构稳定后,机械手才能在连续高速运行过程中保持较好的重复性。
十二、如何判断连杆式机械手是否真正提高了冲压效率?
评价一套连杆式多工位机械手,不能只看设备运行速度。
更应该看自动化上线之后整条生产线的实际运行状态。
可以重点观察:
1. 冲床是否减少等待
机械手是否能够在冲床允许的时间内完成工件转移。
2. 工件是否稳定转移
连续生产过程中是否存在掉件、偏移、摆动等问题。
3. 工位节拍是否统一
各工位之间是否能够按照统一节奏连续生产。
4. 换模和调试是否方便
产品更换时,夹具和机械手参数调整是否方便。
5. 连续运行是否稳定
长时间运行后,机械手是否仍能保持正常的运动轨迹和取放位置。
这些指标比单纯比较机械手的最高速度更具有实际意义。
十三、连杆式多工位机械手如何匹配高速冲压生产线?
如果企业准备建设高速冲压自动化生产线,建议在机械手设计前整理以下参数:
项目 | 需要确认的数据 |
冲床吨位 | 每台冲床实际吨位 |
冲床数量 | 单机或多机联线 |
冲床速度 | 实际生产SPM |
工件重量 | 单件重量 |
工件尺寸 | 长、宽、高 |
材料厚度 | 实际生产范围 |
模具数量 | 对应工序数量 |
工位间距 | 模具中心距离 |
模具尺寸 | 长、宽、高 |
取放方向 | 工件实际进出模具方向 |
表面要求 | 是否允许划伤、压痕 |
目标产能 | 每分钟或每小时产量 |
这些参数确定后,再根据实际生产节拍设计机械手的运动范围、夹具形式以及连杆结构。
结语
连杆式多工位机械手提升高速冲压效率,并不是简单依靠提高机械手运行速度,而是通过连杆机构的同步运动、多工位协同转移以及与冲床和模具的节拍匹配,减少工件在不同工序之间的等待时间。
对于需要连续高速生产的冲压项目,机械手的负载、运动行程、工位距离、夹具结构和模具空间都需要提前确认。
尤其是在汽车零部件、家电五金和批量化冲压生产中,只有机械手、冲床、模具和夹具形成匹配的整体方案,才能在高速运行状态下保持稳定的生产节拍。
对于需要进行高速冲压自动化升级的企业,连杆式多工位机械手可根据冲床吨位、工件尺寸、模具结构、工位数量和目标节拍进行针对性设计,从而满足连续多工位冲压生产需求。